

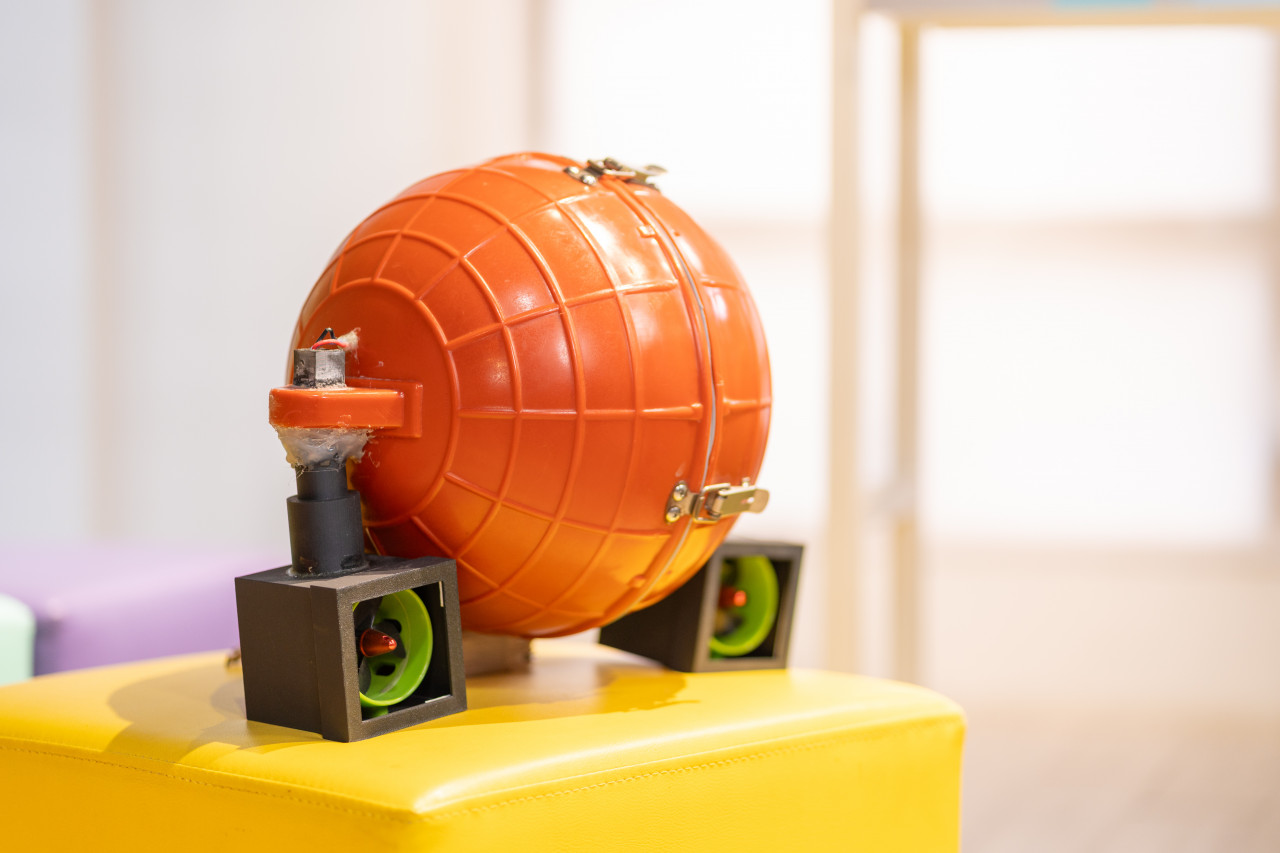
水域救援的第一道難題是如何更早發現溺水者,尤其當人游到離岸較遠處,傳統監控往往有看不到的死角。逢甲大學自動控制工程學系教授林昱成帶領學生,從海邊常見的安全警示浮球出發,思考如何讓它不只是劃定安全範圍,還能主動感知危險,結合AI聲音辨識、聲源定位、GPS、電子羅盤與自主導航,打造「水上自主救援裝置及系統」,讓浮球從被動的安全水域界線標示升級為能聽得到、找得到還能自行前往的智慧救援設備,獲得2025台灣創新技術博覽會學校發明區金牌肯定。
炎炎夏日在海邊戲水,多數人都曾注意過水域中放置的安全警示浮球,但對逢甲大學自動控制工程學系教授林昱成所帶領的李承頤、黃亮鈞、張富勝學生團隊而言,這些浮球不只是劃界工具,也可能成為水域安全的第一個感知節點。
研究團隊觀察到,真正發生溺水意外的人,通常不是完全不會游泳的人,有些原本水性不錯的人,可能因為體力透支、抽筋、身體突然不適,或遇上水流,導致在離岸較遠處陷入危險。尤其當距離拉遠,岸上救生員未必能持續看清所有人的狀況,影像監控也可能受海浪、反光、天候與視線遮蔽影響,出現救援盲區。
補上水域救援的盲區
「在影像看不到、救生員還沒注意到前,有沒有其他方式能更早察覺異常?」這個問題成為團隊研發的起點,並決定把「耳朵」放進浮球裡,透過聲音擷取與AI辨識,讓浮球持續聆聽周遭環境,從海浪、風聲、人聲等複雜噪音中找出可能的求救聲;一旦偵測到異常,再進一步定位聲源,讓無人救生浮體自主前往受難者附近,提供對方攀附等待後續救援。
林昱成表示,這套系統最難的不是單純訓練一個AI模型,而是讓系統從「聽見」一路完成「找到」與「前往」。在聲音辨識端,先透過聲音擷取模組收集環境音,再利用訊號處理降低背景噪音,萃取MFCC等聲音特徵,交由CNN模型判斷「是否為可能的求救聲」。
確認有人求救後,接下來還得回答「人在哪裡」。團隊再利用多個聲音感測元件之間的到達時間差的TDOA技術,估算聲音來源方向,並結合GPS與電子羅盤,讓系統掌握自身位置與目標方向。最後才進入自主導航,中央控制系統會根據當下位置、聲源方向與載具航向,控制無人浮體前進,並持續更新位置與方向。
強化多元水域可靠度
「AI必須整合感測、定位、自主控制,才有可能從單一技術,變成可以執行救援任務的系統。」林昱成透露,當研發從實驗室走到真實水域後,團隊很快發現,原本能被控制的條件在戶外幾乎都成了變數,舉凡風聲、海浪、船隻與周遭人聲會影響辨識;加上風浪與水流也會讓載具偏離原本航向;防水、續航,以及電池重量、馬達功率與浮力之間的取捨,都是產品化必須面對的挑戰。
換言之,下一階段的重點不只是提高單一功能的精準度,而是持續累積不同風浪、距離與背景噪音下的資料,提升AI環境適應能力,同時強化聲源定位、自主導航、能源管理與整體可靠度。林昱成坦言,水上自主救援裝置若要真正走進市場,最大挑戰是在不同水域能長時間、穩定且可靠地運作。
「救援設備和一般消費產品不同,它不需要功能很多,而是真正需要的那一刻能穩定運作。」林昱成指出,「智慧浮球」 目前的雛型更像一個核心技術平台,未來可與既有水域安全設備結合,包括海水浴場的救生浮球、監視系統與救生員勤務系統;也能在游泳池整合場域監控與異常事件偵測;至於河川、港口則可搭配GPS、環境感測器甚至其他無人載具,除了民用場域外,團隊也已接觸軍方需求,希望將浮球概念延伸至不同任務情境。
用創新解決真實問題
「做研究不只是把實驗做出來、把論文寫完,更重要的是,這項技術除了發表論文外,能不能真正解決問題?」林昱成鼓勵學生先從生活、產業或社會真正存在的問題出發,找到問題後再往下追問「技術能不能做到?」「有沒有創新性、能不能形成專利?」「有沒有可能成為產品?」這也是他帶領學生從研發走向創新的真正價值。
如今「水上自主救援裝置及系統」已完成雛型與初步水域測試,下一步是持續累積不同場域的實證數據,提升辨識、定位與自主航行穩定度,並尋找產學合作夥伴推進商品化。從被動提醒安全的浮球,到能主動聽見求救、找到位置並前往協助,團隊希望不只是多一項創新技術,而是讓科技補上水域救援來不及發現的那段距離。